近日,第六届上海市博士后创新创业大赛获奖名单公布,威尼斯官网博士后获得4项金奖。此次全校共12位博士后获奖。
获奖项目简介
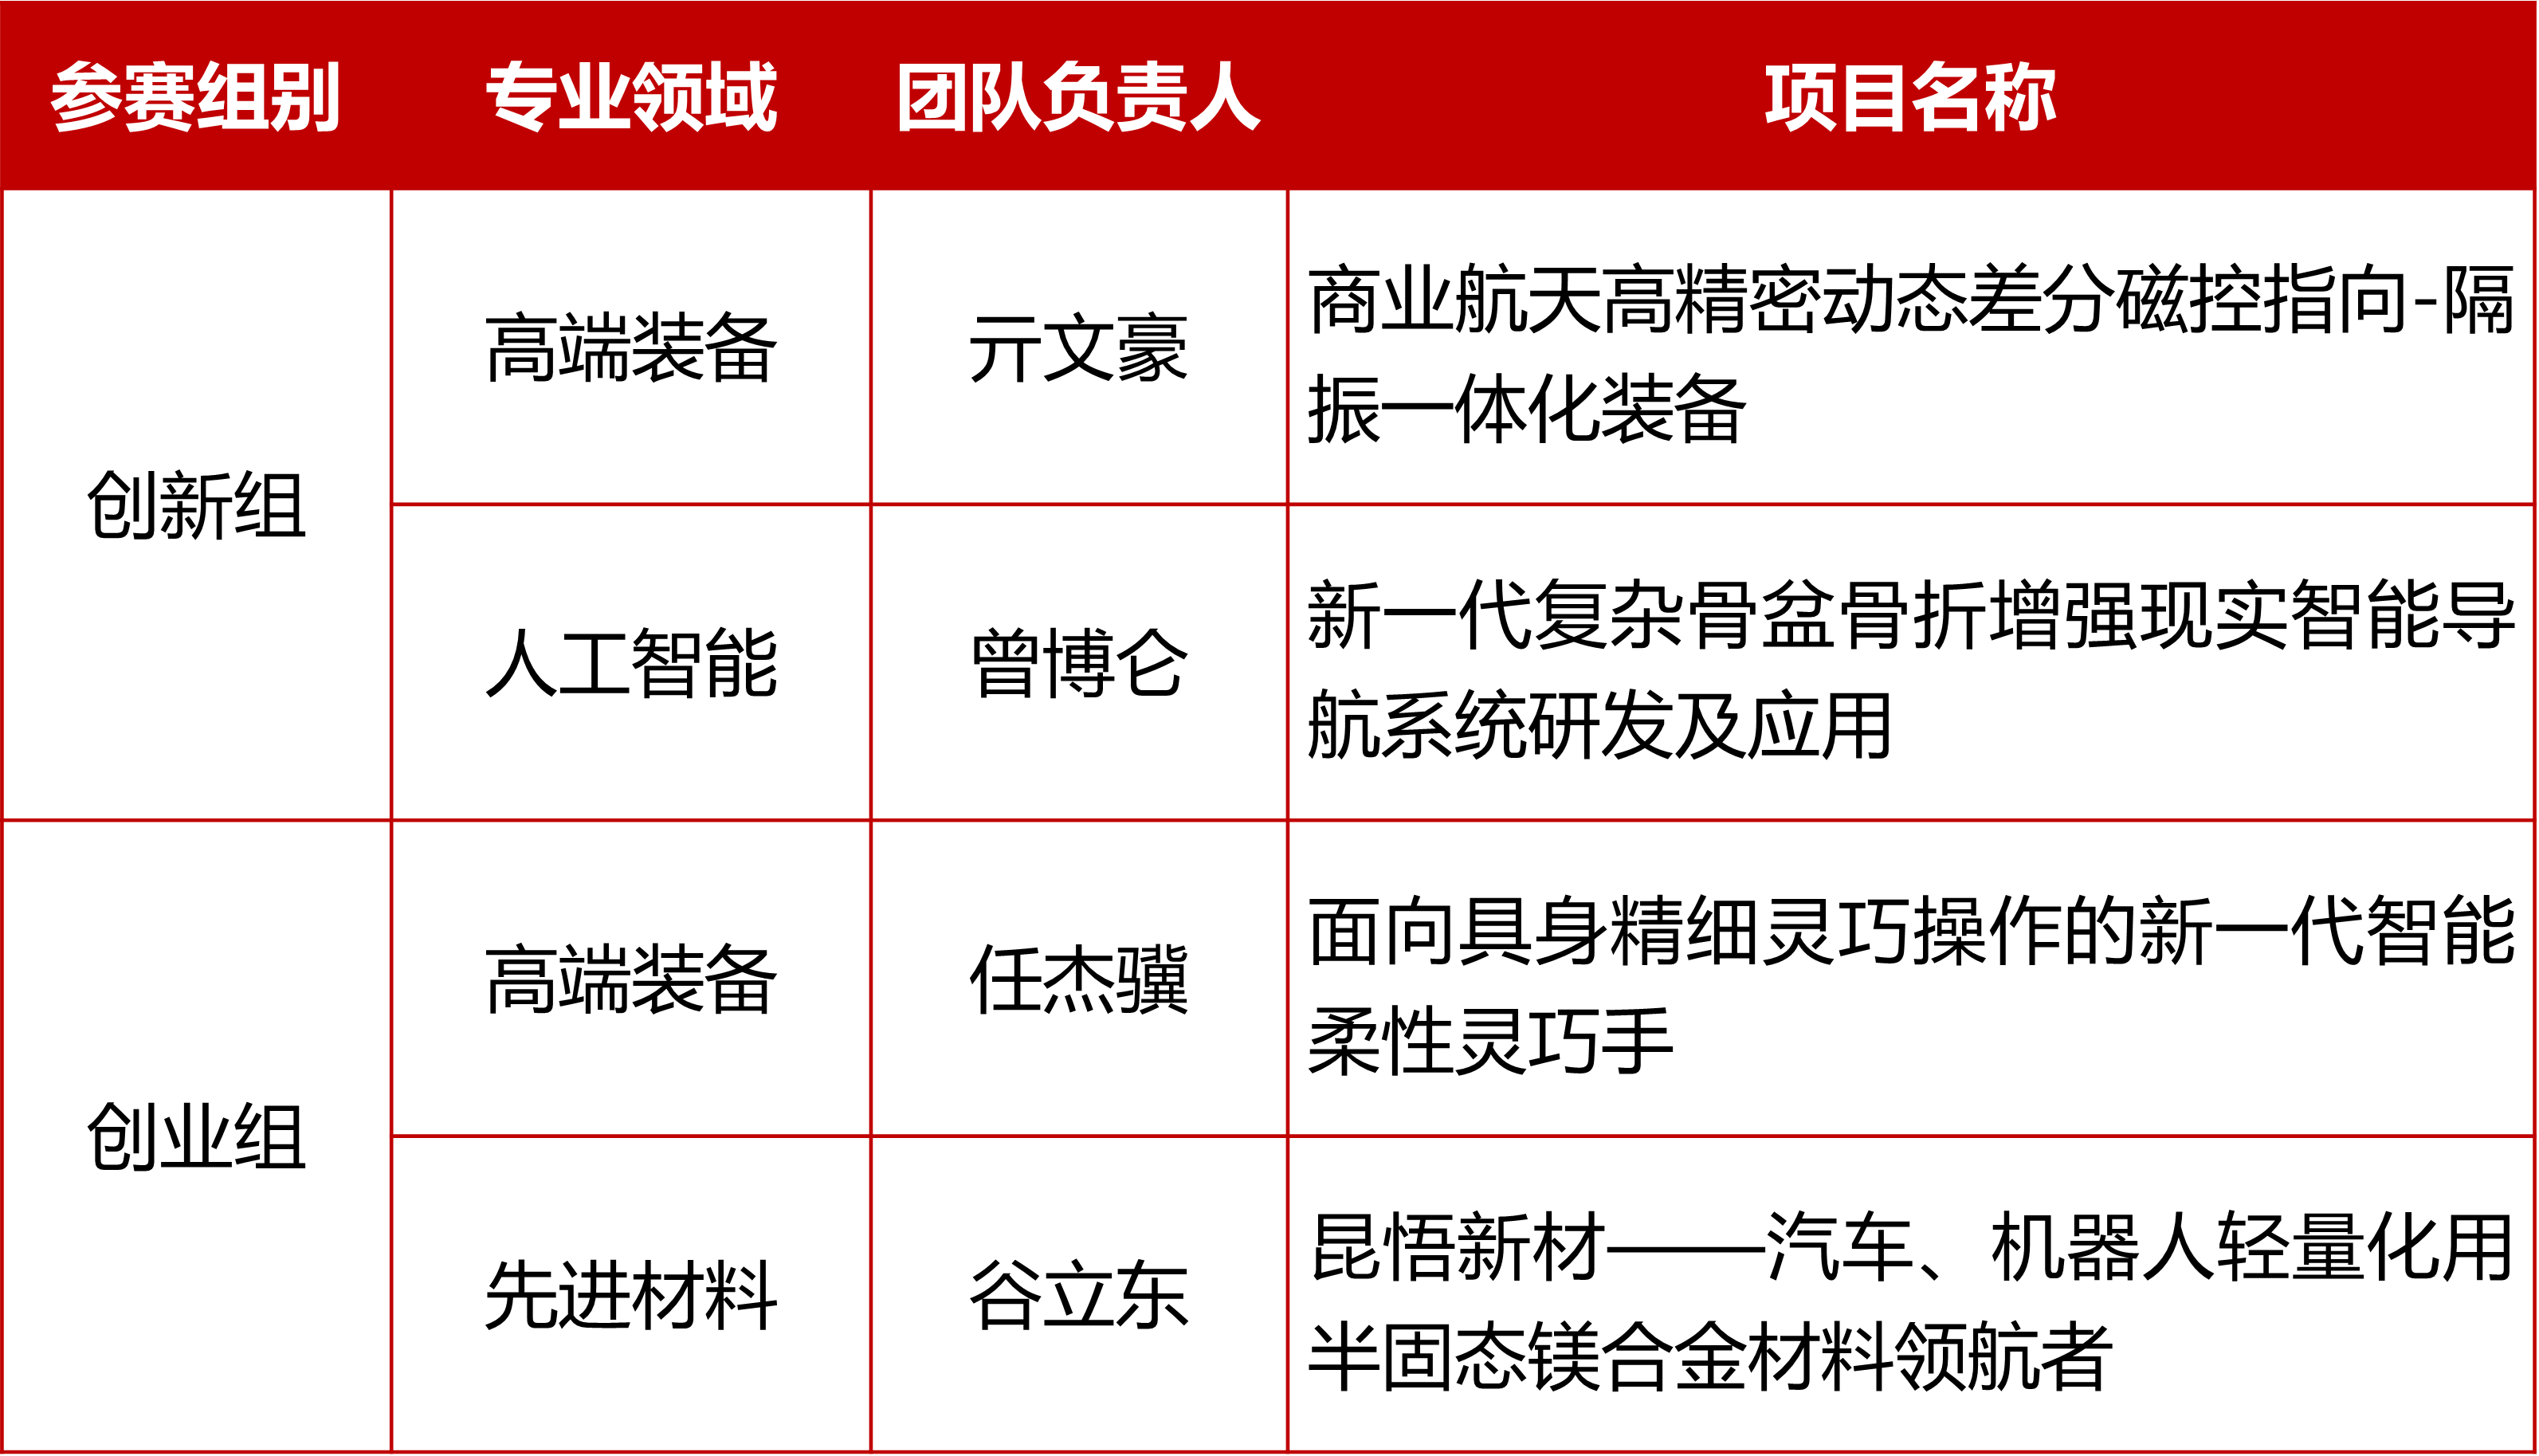
项目名称:商业航天高精密动态差分磁控指向-隔振一体化装备
所在组别:创新组—高端装备
指导教师:张文明教授
团队成员:亓文豪、颜格、吴志渊、曾繁驰、赵天予
本项目面向航天敏感载荷稳定指向、快速响应、长程作动的需求,研发恒力磁浮指向-隔振一体化平台,攻克高精度指向与超低频隔振难以兼容的难题。项目依托先进磁材、创新磁路与磁场梯度等设计,将永磁承载、恒力无源隔振、电磁主动驱动深度融合,实现多功能一体化集成。系统共振频率低于 1 Hz,可替代橡胶、气囊、柔性梁等不耐空间环境的易损构件,可适配真空、低温、辐照等极端工况;平台隔振与驱动行程可达 100 mm,兼顾大行程调节与超低频减振能力,为星载通信、光学载荷提供高可靠的一体化稳定支撑方案。
项目名称:新一代复杂骨盆骨折增强现实智能导航系统研发及应用
所在组别:创新组—人工智能
指导教师:陈晓军教授
团队成员:曾博仑、涂朴勋、姜凯萌、王会祥、李慧武、谢强
本项目面向复杂骨盆骨折复位微创手术,构建了智能规划与精准导航的核心技术体系,提出了融合解剖结构先验信息的深度学习方法,实现骨折场景下盆骨及重要神经血管精确识别,以及跨尺度复杂碎块自动重建;构建了全栈式骨盆骨折术前自动规划系统,实现了骨折形变逆向建模、碎块精准复位和固位螺钉路径优化计算;研发了基于实时标记视觉识别的虚实融合系统,实现术前规划信息在真实术野中的原位、高帧率增强显示与精准导航。基于上述成果,项目开发了智能规划导航软件平台PelvisAI,并在上海六院等多家单位完成初步临床实验验证。
项目名称:面向具身精细灵巧操作的新一代智能柔性灵巧手
所在组别:创业组—高端装备
指导教师:谷国迎教授
团队成员:任杰骥
现有灵巧手结构驱动坚硬复杂、缺乏高密度触觉感知、庞大具身模型不易部署,难以实现稳定操控与安全交互,严重制约了机器人的广泛应用。对此,本项目研发了面向具身精细灵巧操作的新一代智能柔性灵巧手,提出了人工肌肉驱动的高负载柔性作动结构,大幅降低控制难度提升交互安全;提出了视-电融合的高分辨率多模电子皮肤,获取丰富的感知交互信息;在此基础上,建立了物理AI驱动的真机强化学习自主操作框架,实现具身能力持续学习与端侧部署。聚焦智能制造、人机交互、医疗陪护等场景,项目联合多家机器人企业,打造柔性安全的操作解决方案,实现了产品的应用落地。
项目名称:昆悟新材——汽车、机器人轻量化用半固态镁合金材料领航者
所在组别:创业组—先进材料
指导教师:陈凯副教授
团队成员:谷立东、熊洪威、应韬、屈雪莲、包欢、马月、杨耀、李扬欣
项目依托昆悟新材与上海镁材料及应用工程技术研究中心联合研究成果,深耕半固态注射成型,打通“成分设计—熔铸—组织调控—成型”全链条,攻克流动性、阻燃、耐蚀与强韧化的协同调控,填补了高水平半固态镁合金材料体系空白。团队同步牵引模具、装备与产业链协同,获大零号湾科技重大专项支持,并落地安徽青阳、浙江桐乡建设生产基地,获世界铸造组织(WFO)最佳创新技术奖、中国有色金属工业技术发明一等奖等奖项。
本次大赛由上海市人才工作局主办,设置创新组、创业组2个组别,各设集成电路、生物医药、人工智能等7个专业赛道,近400名博士后报名参赛,共33人获奖。
 学院OA系统
 jAccount登录
 ENGLISH
























 地址:上海市东川路800号威尼斯9499登录入口闵行校区威尼斯9499登录入口
 邮编:200240
 Email:sjtume@sjtu.edu.cn